Skip to Content

Frequency Domain

2019-09-02·Digital Image Processing

傅里叶变换

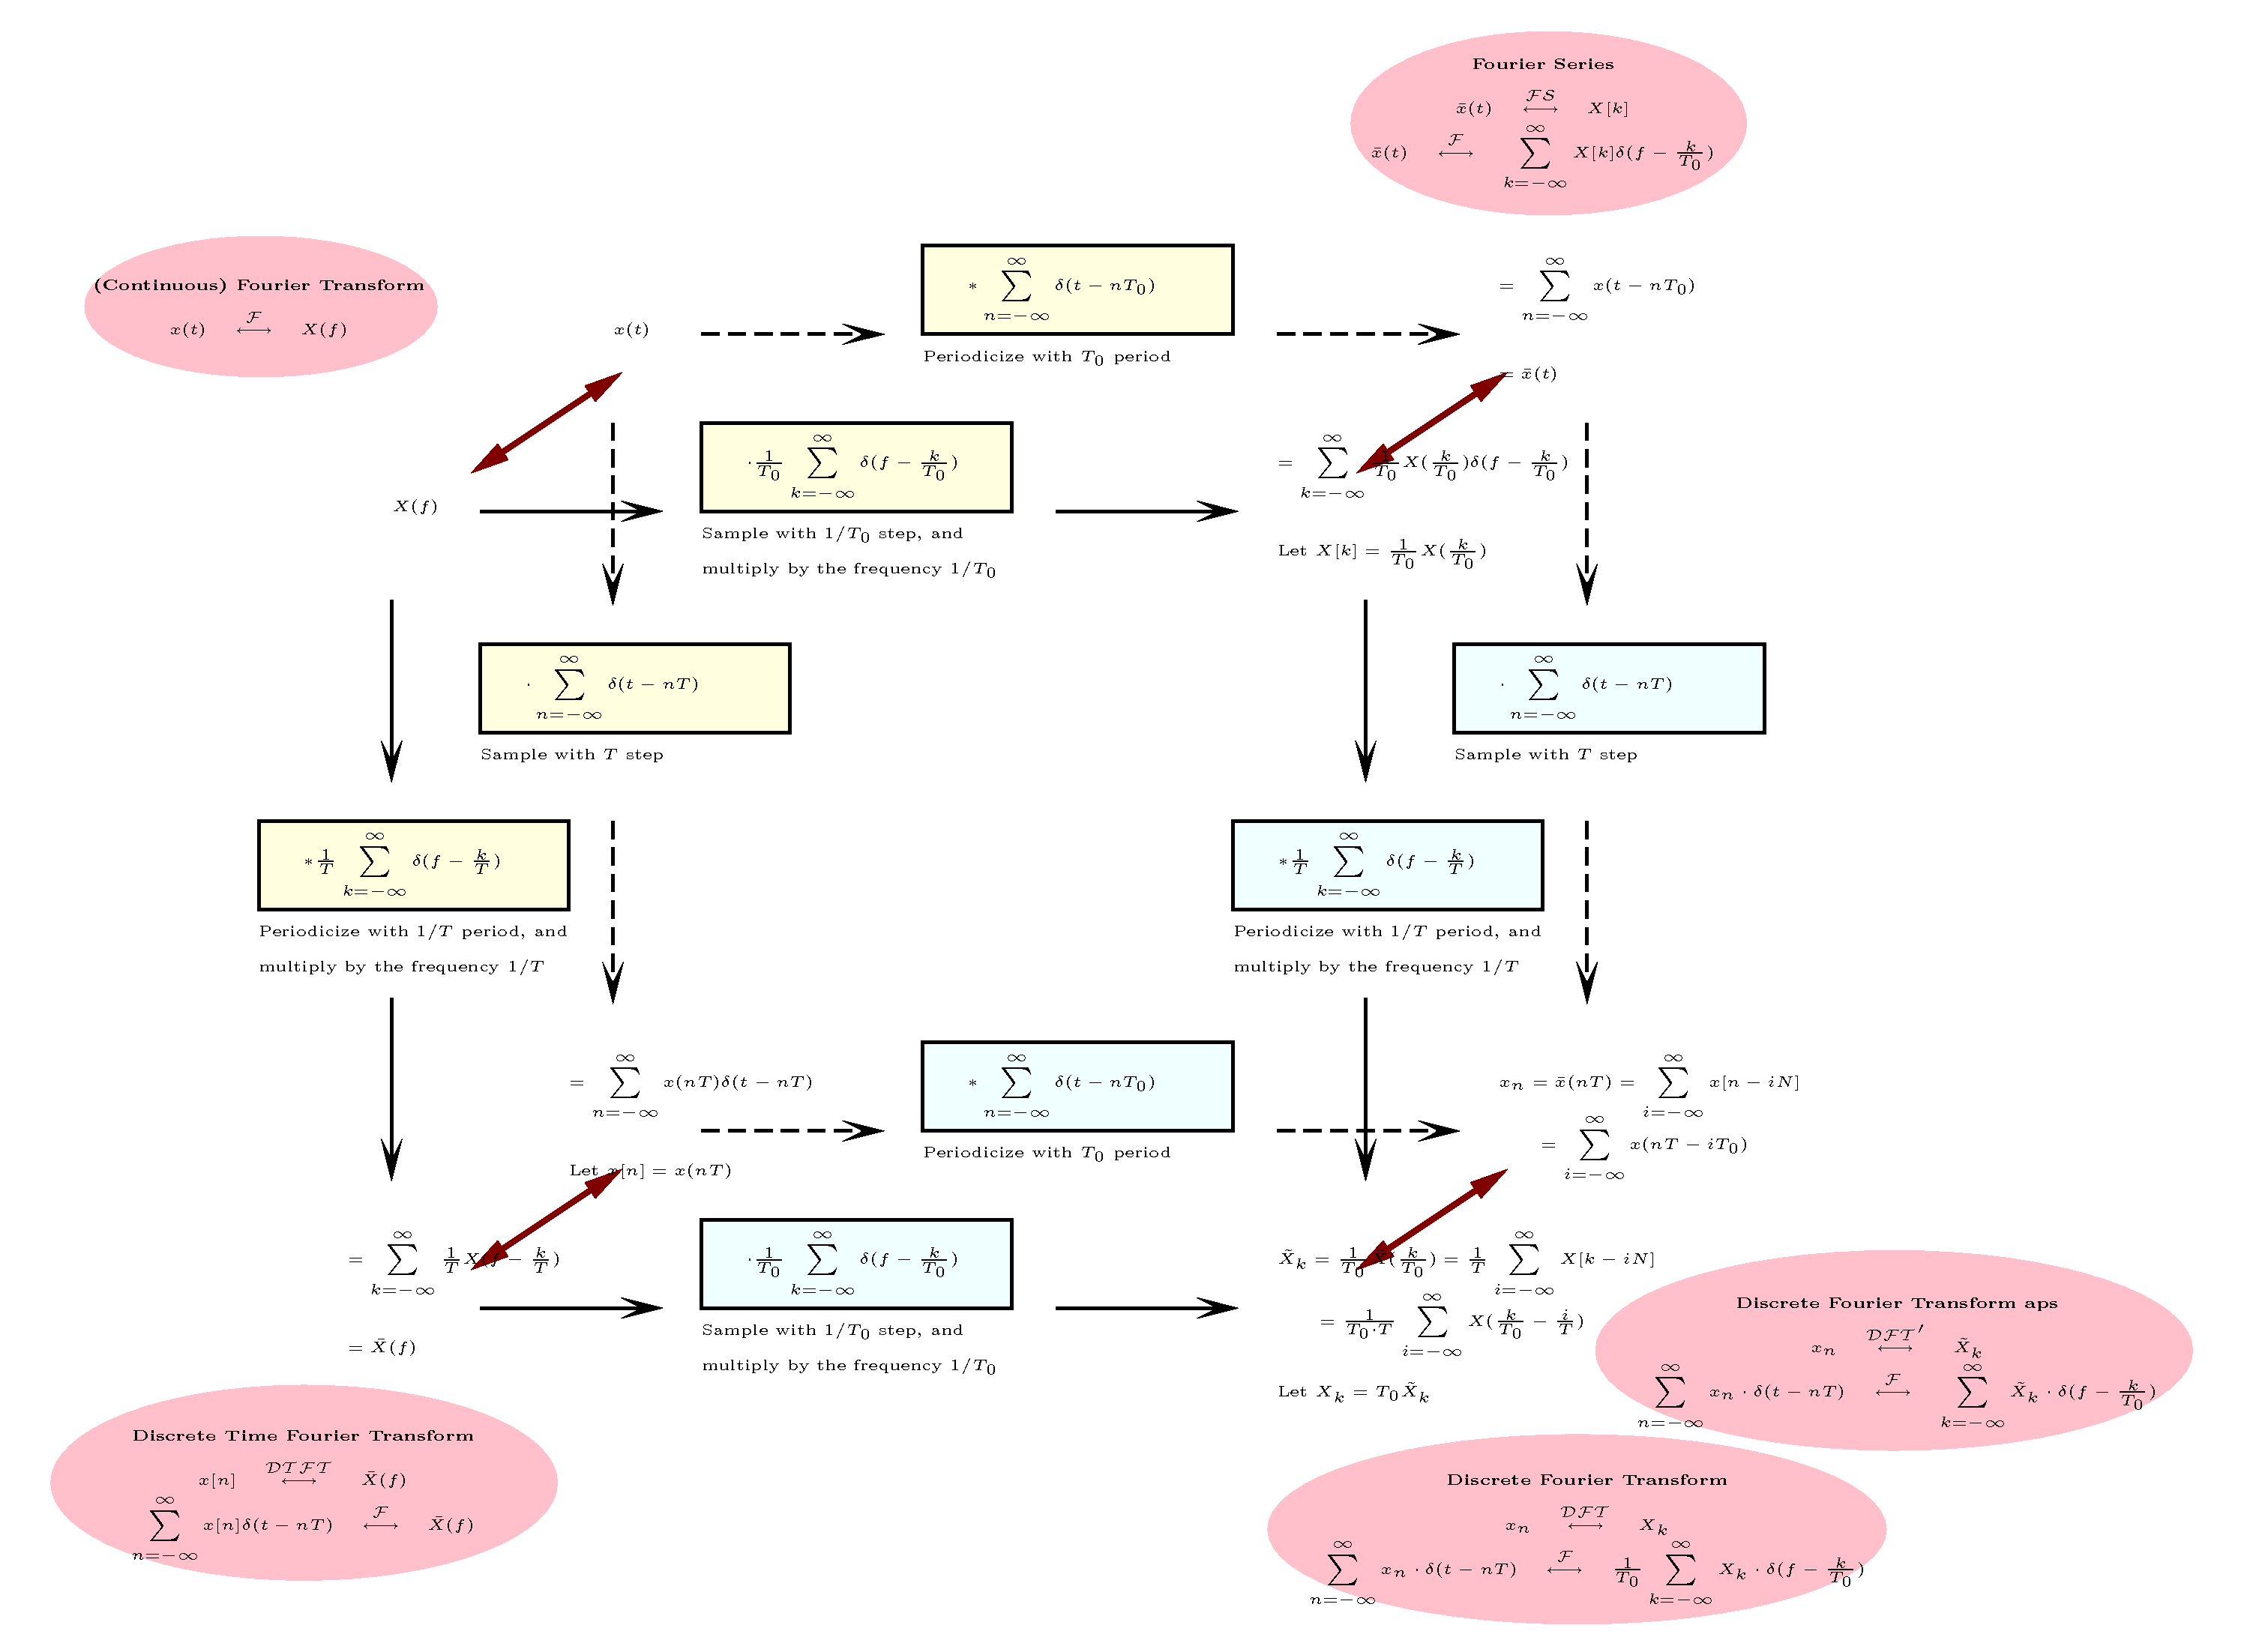
傅里叶变换关系

冲激

  • 冲激
    • 单位冲激(00 处):δ(t)=[t=0]∞,∫−∞∞δ(t)dt=1\delta(t)=[t=0]\infty,\int_{-\infty}^{\infty}\delta(t)dt=1
    • 单位冲激(t0t_0 处):δ(t−t0)∞\delta(t-t_0)\infty
    • 采样性质:∫−∞∞f(t)δ(t)dt=f(0)\int_{-\infty}^{\infty}f(t)\delta(t)dt=f(0)
  • 离散冲激
    • 离散单位冲激:δ(x−x0)=[t=0]\delta(x-x_0)=[t=0]
    • 采样性质:∑x=−∞∞f(x)δ(x−x0)=f(x0)\sum_{x=-\infty}^\infty f(x)\delta(x-x_0)=f(x_0)
  • 冲激串: sΔT(t)=∑n=−∞∞δ(t−nΔT)s_{\Delta T}(t)=\sum_{n=-\infty}^{\infty}\delta(t-n\Delta T)
    • SΔT(μ)=1ΔTs1ΔTS_{\Delta T}(\mu)=\frac{1}{\Delta T}s_{\frac{1}{\Delta T}}
  • 采样: f(t)sΔT(t)=∑n=−∞∞f(t)δ(t−nΔT)f(t)s_{\Delta T}(t)=\sum_{n=-\infty}^{\infty}f(t)\delta(t-n\Delta T)
  • 周期化:f(t)⋆sΔT(t)f(t)\star s_{\Delta T}(t)

(Continuous) Fourier Tranform

连续函数 f(t)f(t) ↔F\overset{\mathcal{F}}{\leftrightarrow} 连续函数 F(μ)F(\mu)

  • FT

F(μ)=F(f)=∫−∞∞f(t)e−i2πμtdt=∫−∞∞f(t)[cos⁡(2πμt)−isin⁡(2πμt)]dtF(\mu)=\mathcal{F}(f)=\int_{-\infty}^{\infty}f(t)e^{-i2\pi\mu t}dt=\int_{-\infty}^\infty f(t)[\cos(2\pi\mu t)-i\sin(2\pi\mu t)]dt

  • IFT

f(t)=F−1(F)=∫−∞∞F(μ)ei2πμtdμf(t)=\mathcal{F}^{-1}(F)=\int_{-\infty}^{\infty}F(\mu)e^{i2\pi\mu t}d\mu

  • 性质
    • 对称性:F(F(t))=f(−μ)\mathcal{F}(F(t))=f(-\mu)
    • 线性: F(αf+βg)=αF(f)+βF(g)\mathcal{F}(\alpha f+\beta g)=\alpha\mathcal{F}(f)+\beta\mathcal{F}(g)
    • 平移性:
      • F(f(t−τ))=F(μ)e−i2πμτ\mathcal{F}(f(t-\tau))=F(\mu)e^{-i2\pi\mu\tau}
    • 微分关系:F(f′(x))iμ=F(f(x))\mathcal{F}(f'(x))i\mu=\mathcal{F}(f(x))
    • 卷积定理
      • (f(t)⋆h(t))(x)=∫−∞∞f(x−t)h(t)dt(f(t)\star h(t))(x)=\int_{-\infty}^\infty f(x-t)h(t)dt
      • F(f(t)⋆h(t))=H(μ)F(μ)\mathcal{F}(f(t)\star h(t))=H(\mu)F(\mu)
      • F(f(t)h(t))=H(μ)⋆F(μ)\mathcal{F}(f(t)h(t))=H(\mu)\star F(\mu)
  • 盒状函数:f(t)=A[∣x∣<=W2]f(t)=A[|x|<=\frac{W}{2}]
    • F(μ)=AWsin⁡(πμW)πμW=AWsinc(μW)F(\mu)=AW\frac{\sin(\pi\mu W)}{\pi\mu W}=AW\text{sinc}(\mu W)

Fourier Series

连续周期函数 f‾(t)\overline{f}(t) ↔FS\overset{\mathcal{FS}}{\leftrightarrow} 离散函数 F[k]F[k]

  • f‾(t)=f(t)⋆sT0(t)\overline{f}(t)=f(t)\star s_{T_0}(t)
  • FS

F[k]=FS(f‾)=F(f⋆s∗T0)=1T∫∗−T/2T/2f(t)e−i2πkTtdt F[k] = \mathcal{FS}(\overline{f}) = \mathcal{F}(f\star s*{T_0}) = \frac{1}{T}\int*{-T/2}^{T/2}f(t)e^{-i\frac{2\pi k}{T}t}dt

  • IFS

f‾(t)=FS−1(F)=∑n=−∞∞F[n]ei2πnTt\overline{f}(t) = \mathcal{FS}^{-1}(F) =\sum_{n=-\infty}^{\infty}F[n]e^{i\frac{2\pi n}{T}t}

Discrete Time Fourier Transform

离散函数 x[n]x[n] ↔DTFT\overset{\mathcal{DTFT}}{\leftrightarrow} 连续周期函数 F~(μ)\widetilde F(\mu)

  • x[n]=f~(t)=f(t)sΔTx[n]=\widetilde f(t)=f(t)s_{\Delta T}
  • DTFT

F~(μ)=DTFT(x[n])=F(f(t)sΔT)\widetilde F(\mu) = \mathcal{DTFT}(x[n]) = \mathcal{F}(f(t)s_{\Delta T})

  • 采样定理:可完全恢复的采样率 1ΔT>2μmax⁡\frac{1}{\Delta T}>2\mu_{\max}
    • 带限函数:傅里叶变换后非零频率属于 [−μmax⁡,μmax⁡][-\mu_{\max},\mu_{\max}]
    • 奈奎斯特采样率:2μ2\mu(无限采样)
  • 混淆:带限函数必须在 (−∞,∞)(-\infty,\infty) 有值,有限长度的采样,混淆不可避免
    • 带限函数有限长度采样 f(t)[0≤t≤T]f(t)[0\leq t\leq T]
    • 抗混淆:事先防止或减轻混淆
      • 平滑输入函数:图像散焦,减少高频分量
  • 由样本恢复原函数
    • 内插: f(t)=∑n=−∞∞f(nΔT)sinc(t−nΔTΔT)f(t)=\sum_{n=-\infty}^{\infty}f(n\Delta T)\text{sinc}(\frac{t-n\Delta T}{\Delta T})

Discrete Fourier Transform

离散周期函数 fnf_n ↔DFT\overset{\mathcal{DFT}}{\leftrightarrow} 离散周期函数 FmF_m

  • DFT:

F(u)=DFT(fn)=∑x=0M−1f(x)e−i2πux/M,u=0,1,2,⋯ ,M−1F(u)=\mathcal{DFT}(f_n)=\sum_{x=0}^{M-1}f(x)e^{-i2\pi ux/M} ,u=0,1,2,\cdots,M-1

  • IDFT:

f(x)=IDFT(F)=1M∑0M−1F(u)ei2πux/M,x=0,1,⋯ ,M−1f(x)=\mathcal{IDFT}(F)=\frac{1}{M}\sum_{0}^{M-1}F(u)e^{i2\pi ux/M},x=0,1,\cdots,M-1

  • 适用于任何均匀采样的有限离散样本集
    • 采样数:MM
    • 时间间隔:ΔT\Delta T
    • 时间长度:T=MΔTT=M\Delta T
    • 频域间隔:Δu=1T\Delta u=\frac{1}{T}
    • 频域范围: Ω=1ΔT\Omega=\frac{1}{\Delta T}
  • 循环卷积: f(x)⋆h(x)=∑m=0M−1f(m)h(x−m)f(x)\star h(x)=\sum_{m=0}^{M-1}f(m)h(x-m)

二维傅里叶变换

冲激

  • 冲激:δ(t,z)\delta(t,z)
  • 二维冲激串:sΔTΔZ(t,z)=∑m=−∞∞∑n=−∞∞δ(t−mΔT,z−nΔZ)s_{\Delta T\Delta Z}(t,z)=\sum_{m=-\infty}^{\infty}\sum_{n=-\infty}^\infty\delta(t-m\Delta T,z-n\Delta Z)
  • 二维盒状函数:F(μ,v)=ATZsinc(πμT)sinc(πvZ)F(\mu,v)=ATZ\text{sinc}(\pi\mu T)\text{sinc}(\pi v Z)
  • 二维采样定理:1ΔT>2μmax⁡,1ΔZ>2vmax⁡\frac{1}{\Delta T}>2\mu_{\max},\frac{1}{\Delta Z}>2v_{\max}
  • 混淆
    • 空间混淆(欠采样):锯齿,伪高光,虚假模式
      • 图像放大:过采样
      • 图像缩小:欠采样
    • 时间混淆:图像系列中的时间间隔:车轮倒转
    • 摩尔模式:两个等间隔的光栅产生的差拍模式

离散傅里叶变换

  • DFT

F(u,v)=∑x=0M−1∑y=0N−1f(x,y)e−i2π(ux/M+vy/N)F(u,v)=\sum_{x=0}^{M-1}\sum_{y=0}^{N-1}f(x,y)e^{-i2\pi(ux/M+vy/N)}

  • IDFT

f(x,y)=1MN∑u=0M−1∑v=0N−1F(u,v)ei2π(ux/M+vy/N)f(x,y)=\frac{1}{MN}\sum_{u=0}^{M-1}\sum_{v=0}^{N-1}F(u,v)e^{i2\pi(ux/M+vy/N)}

  • 平移性
    • f(x−x0,y−y0)  ⟺  F(u,v)e−i2π(x0u/M+y0v/N)f(x-x_0,y-y_0)\iff F(u,v)e^{-i2\pi(x_0u/M+y_0v/N)}
    • f(x,y)ei2π(u0x/M+v0y/N)  ⟺  F(u−u0,v−v0)f(x,y)e^{i2\pi(u_0x/M+v_0y/N)}\iff F(u-u_0,v-v_0)
    • 中心化:f(x,y)(−1)x+y  ⟺  F(u−M/2,v−N/2)f(x,y)(-1)^{x+y}\iff F(u-M/2,v-N/2)
    • 幅值不变
  • 旋转性
    • 极坐标:f(r,θ+θ0)  ⟺  F(ω,φ+θ0)f(r,\theta+\theta_0)\iff F(\omega,\varphi+\theta_0)
  • 对称性
    • 偶函数:we(x,y)=we(M−x,N−y)w_e(x,y)=w_e(M-x,N-y)
    • 奇函数:wo(x,y)=−wo(M−x,N−y)w_o(x,y)=-w_o(M-x,N-y)
    • we(x,y)=w(x,y)+w(M−x,N−y)2w_e(x,y)=\frac{w(x,y)+w(M-x,N-y)}{2}
    • wo(x,y)=w(x,y)−w(M−x,N−y)2w_o(x,y)=\frac{w(x,y)-w(M-x,N-y)}{2}
    • 实函数的傅里叶变换是共轭对称的:F∗(u,v)=F(−u,−v)F^*(u,v)=F(-u,-v)
    • 虚函数的傅里叶变换是共轭反对称:F∗(u,v)=−F(−u,−v)F^*(u,v)=-F(-u,-v)

傅里叶谱

  • 极坐标:F(u,v)=∣F(u,v)∣eiϕ(u,v)F(u,v)=|F(u,v)|e^{i\phi(u,v)}
  • 幅度(傅里叶谱):∣F(u,v)∣|F(u,v)|
    • 偶对称
    • 正弦波的幅度,携带了灰度信息
  • 相角:ϕ(u,v)∈[−π,π]\phi(u,v)\in[-\pi,\pi]
    • 奇对称
    • 正弦波的位移,携带了定位信息
  • 功率:P(u,v)=∣F(u,v)∣2P(u,v)=|F(u,v)|^2
  • F(0,0)F(0,0): 直流分量
    • ∣F(0,0)∣=MN∣f‾(x,y)∣|F(0,0)|=MN|\overline{f}(x,y)|

二维离散卷积

  • f(x,y)⋆h(x,y)=∑m=0M−1∑n=0N−1f(m,n)h(x−m,y−n)f(x,y)\star h(x,y)=\sum_{m=0}^{M-1}\sum_{n=0}^{N-1}f(m,n)h(x-m,y-n)
  • f(x,y)⋆h(x,y)  ⟺  F(u,v)H(u,v)f(x,y)\star h(x,y)\iff F(u,v)H(u,v)
  • f(x,y)h(x,y)  ⟺  F(u,v)⋆H(u,v)f(x,y)h(x,y)\iff F(u,v)\star H(u,v)
  • 缠绕错误
    • 样本数:A,BA,B
    • 00 填充:P≥A+B−1P\geq A+B-1

其它变换

拉普拉斯变换

F(ω)=∫0+∞f(t)e−σte−iωtdt=∫0+∞f(t)e−(σ+iω)tdt=∫0+∞f(t)e−stdtF(\omega)=\int_0^{+\infty}f(t)e^{-\sigma t}e^{-i\omega t}dt=\int_0^{+\infty}f(t)e^{-(\sigma+i\omega)t}dt=\int_0^{+\infty}f(t)e^{-st}dt

ZZ 变换

X(ω)=∑−∞+∞x[n]e−(σ+iω)nTsX(\omega)=\sum_{-\infty}^{+\infty}x[n]e^{-(\sigma+i\omega)nT_s}

X(z)=∑n=−∞+∞x[n]z−nX(z)=\sum_{n=-\infty}^{+\infty}x[n]z^{-n}

短时傅里叶变换

STFT: 方窗函数(紧支撑性)

X(ω,ts)=∫−∞+∞h(t−ts)x(t)eiω(t−ts)dtX(\omega,t_s)=\int_{-\infty}^{+\infty}h(t-t_s)x(t)e^{i\omega(t-t_s)}dt

连续小波变换(CWT)

海森堡测不准原理:ΔtΔf>C\Delta t\Delta f>C

  • 低频信号:宽窗,低时域分辨度,高频率分辨率
  • 高频信号:窄窗,高时域分辨度,低频域分辨度
  • 动态分辨率:小波母函数
    • 紧支撑性:∃a>0,∀∣t∣>a,ψ(t)=0\exists a>0,\forall|t|>a,\psi(t)=0
    • 波动性:∫−∞+∞ψ(t)dt=0\int_{-\infty}^{+\infty}\psi(t)dt=0
    • 容许条件(变换可逆):cψ=2π∫−∞+∞∣ψ‾(f)∣2∣f∣df<+∞c_\psi=2\pi\int_{-\infty}^{+\infty}\frac{|\overline{\psi}(f)|^2}{|f|}df<+\infty
    • 正交性(变换可逆)
  • 小波函数:ψ∗(τ,s)=1sψ(ts−τ)\psi^*(\tau,s)=\frac{1}{\sqrt{s}}\psi(\frac{t}{s}-\tau)
    • s 小,挤压,频率提高
  • CWT: CWTxψ(τ,s)=1s∫−∞+∞x(t)ψ(ts−τ)dt\mathrm{CWT}_x^\psi(\tau, s)=\frac{1}{\sqrt{s}}\int_{-\infty}^{+\infty}x(t)\psi(\frac{t}{s}-\tau)dt
  • Haar 小波
    • 尺度函数(父函数) ϕ=[0≤x<1]\phi=[0\leq x<1]
    • Haar 小波函数(母函数)ψ=ϕ(2x)−ϕ(2x−1)\psi=\phi(2x)-\phi(2x-1)

离散小波变换(DWT)

Mallet 算法

  • Haar 父函数与母函数
    • Vj={∑k∈Zakϕ(2jx−k)}V_j=\{\sum_{k\in \mathbb{Z}}a_k\phi(2^jx-k)\}
    • Wj={∑k∈Zakψ(2jx−k)}W_j=\{\sum_{k\in \mathbb{Z}}a_k\psi(2^jx-k)\}
    • Vj=Wj−1⊕Wj⊕⋯⊕W0⊕V0V_j=W_{j-1}\oplus W_j\oplus\cdots\oplus W_0\oplus V_0
    • fj=ωj−1+ωj−2+⋯+ω0+f0f_j=\omega_{j-1}+\omega_{j-2}+\cdots+\omega_0+f_0
  • 采样:ak=f(k2j)a_k=f(\frac{k}{2^j})
    • fj(x)=∑k∈Zakjϕ(2jx−k)=ωj−1+fj−1f_j(x)=\sum_{k\in\mathbb{Z}}a_k^j\phi(2^jx-k)=\omega_{j-1}+f_{j-1}
  • 半子带滤波:获得高频 (Fs2,Fs)(\frac{F_s}{2},F_s) 和低频 (0,Fs2)(0,\frac{F_s}{2}) 信号
  • 一层小波分解:一次半子带滤波 + 一次 2 倍下采样

频域滤波

  • 直观
    • 变化最慢的分量,与平均灰度成正比
    • 低频对应于图像中缓慢变化的灰度(墙)
    • 高频对应于图像剧烈变化的灰度(边缘)
  • 频域滤波器:H(u,v)H(u,v)
    • g(x,y)=F−1(H(u,v)F(u,v))g(x,y)=\mathcal{F}^{-1}(H(u,v)F(u,v))
    • F(u,v)F(u,v) 中心化: F(u,v)=F(f(x,y)(−1)x+y)F(u,v)=\mathcal{F}(f(x,y)(-1)^{x+y})
  • 频域滤波流程
    • 补零:M×NM\times N 补零成 P=2M,Q=2NP=2M,Q=2N 的图像 fp(x,y)f_p(x,y)
    • 频域中心化:fp(x,y)(−1)x+yf_p(x,y)(-1)^{x+y}
    • DFT: F(u,v)F(u,v)
    • 滤波函数 H(u,v)H(u,v)生成: P×QP\times Q, 中心在 (P2,Q2)(\frac{P}{2},\frac{Q}{2})
    • G(u,v)=H(u,v)F(u,v)G(u,v)=H(u,v)F(u,v)
    • 得到处理后函数:gp(x,y)=Re(F−1(G(u,v)))(−1)x+yg_p(x,y)=\text{Re}(\mathfrak{F}^{-1}(G(u,v)))(-1)^{x+y}
    • 提取 gp(x,y)g_p(x,y) 中左上角的 M×NM\times N 的图像
  • 对应的空间滤波器:g(x,y)=F−1(H(u,v))g(x,y)=\mathfrak{F}^{-1}(H(u,v))
    • 构造空间滤波器来近似频率滤波器
  • 零相角滤波器:F−1(H(u,v)F(u,v))=F−1(H(u,v)R(u,v)+iH(u,v)C(u,v))\mathcal{F}^{-1}(H(u,v)F(u,v))=\mathcal{F}^{-1}(H(u,v)R(u,v)+iH(u,v)C(u,v))

平滑图像(低通滤波)

衰减高频通过低频,模糊图像

  • 理想低通滤波器(ILPF):H(u,v)=[D(u,v)≤D0]H(u,v)=[D(u,v)\leq D_0]
    • D(u,v)=[(u−P2)2+(v−Q2)2]12D(u,v)=[(u-\frac{P}{2})^2+(v-\frac{Q}{2})^2]^{\frac{1}{2}}
    • 截止频率:D0D_0
    • 振铃(ringring) 现象
  • Butterworth 低通滤波器(BLPF):H(u,v)=11+(D(u,v)/D0)2nH(u,v)=\frac{1}{1+(D(u,v)/D_0)^{2n}}
    • n=2n=2:平滑效果较好,且无振铃
  • 高斯低通滤波器(GLPF):H(u,v)=e−D2(u,v)/2D02H(u,v)=e^{-D^2(u,v)/2D_0^2}

锐化图像

  • 高通滤波器:衰减低频通过高频,强化细节,对比度降低
    • 略微平移保留对比度
    • 理想高通滤波器
    • 布特沃斯高通滤波器
    • 高斯高通滤波器
  • 频率域的拉普拉斯算子
    • H(u,v)=−4π2(u2+v2)H(u,v)=-4\pi^2(u^2+v^2)
    • ∇2f(x,y)=F−1(H(u,v)F(u,v))\nabla^2f(x,y)=\mathcal{F}^{-1}(H(u,v)F(u,v))
    • 图像锐化
      • g(x,y)=f(x,y)+c∇2f(x,y)g(x,y)=f(x,y)+c\nabla^2f(x,y)
      • g(x,y)=F−1((1+4π2D2(u,v))F(u,v))g(x,y)=\mathcal{F}^{-1}((1+4\pi^2D^2(u,v))F(u,v))
        • 量纲问题
  • 非锐化掩蔽
    • g(x,y)=f(x,y)+kgmask(x,y)g(x,y)=f(x,y)+kg_{\text{mask}(x,y)}
    • g(x,y)=F−1((1+k(1−HLP(u,v)))F(u,v))g(x,y)=\mathcal{F}^{-1}((1+k(1-H_{\text{LP}(u,v)}))F(u,v))
    • 高频增强滤波:F−1((k1+k2HHP(u,v))F(u,v))\mathcal{F}^{-1}((k_1+k_2H_{\text{HP}(u,v)})F(u,v))
      • 1−HLP=HHP1-H_{\text{LP}}=H_{\text{HP}}
      • 防止图像变暗
  • 同态滤波
    • 照射反射模型:f(x,y)=i(x,y)r(x,y)f(x,y)=i(x,y)r(x,y)
      • 照射:0<i(x,y)<∞0<i(x,y)<\infty
      • 反射:0<r(x,y)<10<r(x,y)<1
    • z(x,y)=ln⁡f(x,y)=ln⁡i(x,y)+ln⁡r(x,y)z(x,y)=\ln f(x,y)=\ln i(x,y)+\ln r(x,y)
    • Z(u,v)=Fi(u,v)+Fr(u,v)Z(u,v)=F_i(u,v)+F_r(u,v)
      • 低频:照射分量
      • 高频:反射分量
    • 增强对比度,压缩灰度:H(u,v)=(γH−γL)(1−e−c(D2(u,v)/D02))+γLH(u,v)=(\gamma_H-\gamma_L)(1-e^{-c(D^2(u,v)/D_0^2)})+\gamma_L

选择性滤波

  • 带阻/带通滤波器
    • 理想带阻滤波器:HBR(u,v)=1−[D0−W2≤D≤D0+W2]H_{\text{BR}}(u,v)=1-[D_0-\frac{W}{2}\leq D\leq D_0+\frac{W}{2}]
    • 理想带通滤波器:HBP=1−HBRH_{\text{BP}}=1-H_{\text{BR}}
  • 陷波滤波器(notch filters)
    • HNR=∏k=1QHk(u,v)H−k(u,v)H_{\text{NR}}=\prod_{k=1}^QH_k(u,v)H_{-k}(u,v)
    • Hk(u,v)H_k(u,v) 是中心在 (uk,vk)(u_k,v_k) 的高通滤波器
    • 交互式改变,不进行补 0 填充
    • 处理摩尔模式